Pierwszy dzień robota na hali nie zaczyna się od widowiskowej jazdy z paletą.
Zaczyna się od sprawdzenia, czy wszystko, co zostało zaprojektowane wcześniej, działa również w rzeczywistym środowisku produkcyjnym.
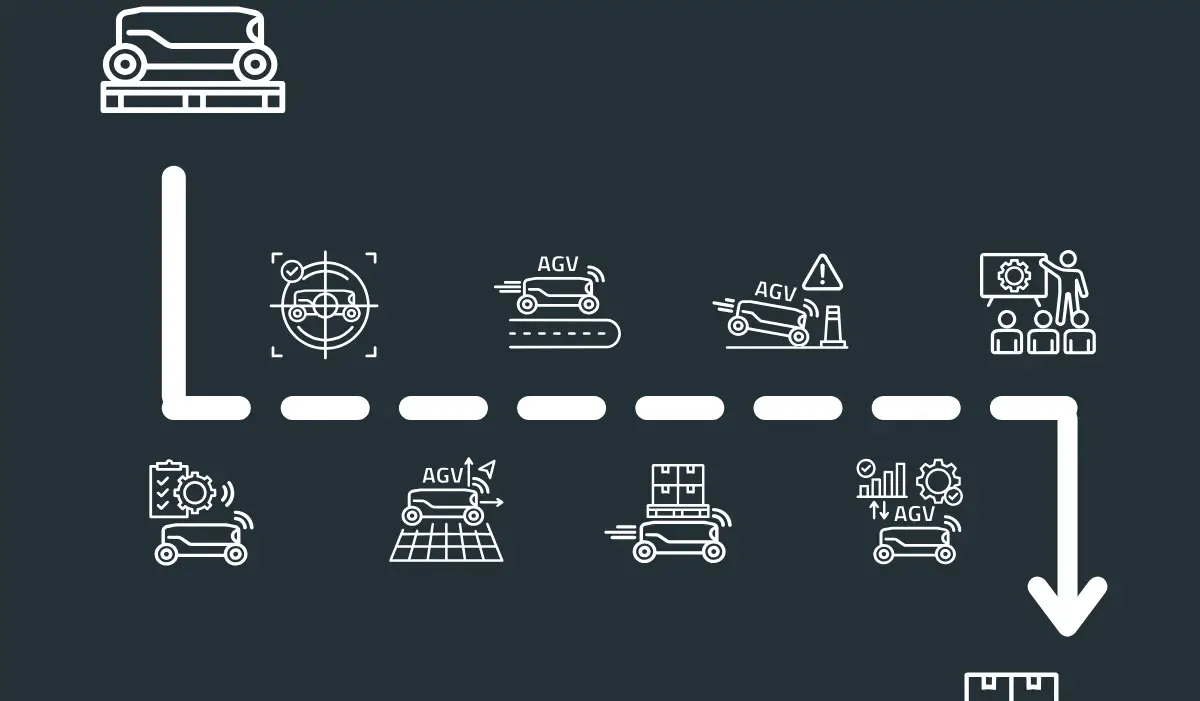
1. Przyjazd i kontrola techniczna
Po dostarczeniu robota zespół sprawdza:
✓ stan urządzenia po transporcie,
✓ poziom baterii,
✓ działanie skanerów i przycisków bezpieczeństwa,
✓ komunikację z siecią Wi-Fi,
✓ poprawność działania komputerów pokładowych i oprogramowania.
Dopiero po tej kontroli robot może rozpocząć pracę na hali.
2. Weryfikacja mapy i lokalizacjiNawet najlepiej przygotowany layout trzeba porównać z rzeczywistością.
Sprawdzamy:
– położenie regałów i stanowisk,
– szerokości przejazdów,
– obecność nowych przeszkód,
– działanie lokalizacji w różnych częściach hali,
– poprawność wyznaczonych tras i stref.
Fabryka często wygląda nieco inaczej niż na rysunku CAD.
3. Kalibracja punktów pobrania i odłożenia
Robot musi dokładnie wiedzieć, gdzie znajduje się paleta, dokąd ma podjechać i na jakiej wysokości ustawić widły.
Kalibrujemy więc:
✓ miejsca pobrania,
✓ punkty odkładania,
✓ regały i bufory,
✓ pozycje ładowania,
✓ strefy oczekiwania.
Przy automatycznej obsłudze palet kilka centymetrów może decydować o powodzeniu całej operacji.
4. Pierwsze przejazdy bez ładunku
Zanim robot zacznie transportować palety, wykonuje przejazdy testowe.
Sprawdzamy:
– płynność jazdy,
– reakcję na ludzi i wózki,
– zachowanie na skrzyżowaniach,
– przejazd przez zwężenia,
– działanie stref ograniczonej prędkości,
– poprawność zatrzymywania przy przeszkodzie.
To moment, w którym rzeczywisty ruch na hali spotyka się z założeniami projektowymi.
5. Pierwszy transport palety
Dopiero teraz robot wykonuje pełne zadanie:
otrzymuje zlecenie,
jedzie do punktu pobrania,
rozpoznaje i pobiera paletę,
transportuje ją po wyznaczonej trasie,
odkłada ładunek,
potwierdza wykonanie zadania w systemie.
Pierwszy transport nie ma jeszcze udowodnić maksymalnej wydajności.
Ma potwierdzić, że wszystkie elementy procesu współpracują ze sobą prawidłowo.
6. Testy sytuacji wyjątkowych
Dobry projekt nie zakłada, że wszystko zawsze przebiega idealnie.
Dlatego sprawdzamy również:
✓ zablokowaną trasę,
✓ brak palety w punkcie pobrania,
✓ zajęte miejsce odkładcze,
✓ nieprawidłowo ustawiony ładunek,
✓ utratę komunikacji,
✓ konieczność awaryjnego zatrzymania.
Robot musi wiedzieć nie tylko, jak wykonać zadanie, ale również jak bezpiecznie zareagować, gdy proces odbiega od planu.
7. Szkolenie pracowników
Pierwszy dzień robota to również pierwszy dzień zmiany dla ludzi.
Operatorzy, logistycy, utrzymanie ruchu i kierownicy zmian muszą wiedzieć:
– jak zlecać transport,
– jak reagować na komunikaty,
– kiedy można samodzielnie usunąć problem,
– kiedy wezwać serwis,
– jak bezpiecznie współpracować z robotem.
AMR nie pracuje obok procesu.
Staje się jego częścią.
8. Analiza danych i korekty
Po pierwszych przejazdach analizujemy:
✓ czasy transportów,
✓ liczbę zatrzymań,
✓ miejsca spowolnień,
✓ dokładność pobrania i odłożenia,
✓ komunikaty błędów,
✓ współpracę z systemami klienta.
Na tej podstawie wprowadzamy korekty tras, parametrów i logiki działania.
Pierwszy dzień robota w fabryce nie jest końcem wdrożenia.
To moment, w którym projekt przechodzi z dokumentacji i testów do rzeczywistego procesu.
Najważniejsze nie jest wtedy to, czy robot potrafi przejechać z punktu A do punktu B.
Najważniejsze jest to, czy potrafi bezpiecznie, powtarzalnie i przewidywalnie realizować zadania w środowisku, które żyje i zmienia się przez całą dobę.